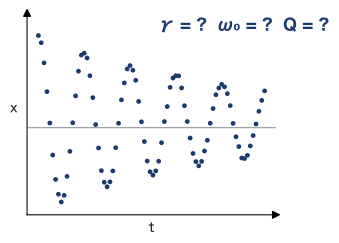
01何を求めるか
揺れる場合()の動きは です(減衰振動の定式化)。データから直接求めるのは、減衰定数 と揺れの角振動数 の 2 つで、残りはそこから計算できます。
| 抵抗がないときの角振動数 | |
|---|---|
| Q 値 | |
| ばね定数 (質量 m が要る) | |
| 抵抗の係数 (質量 m が要る) |
02方法 1:山の時刻と高さを使う
まず手で計算できる方法から。山は、おもりが同じ側にいちばん大きく振れた点( の極大)です。続けて来る山の時刻 と高さ (つり合いの位置から測る)を、記録から書き出します。隣の山の間隔を とすると、隣の山の比は近似なしで です。比の対数 を対数減衰率と呼びます(対数減衰率と Q 値)。
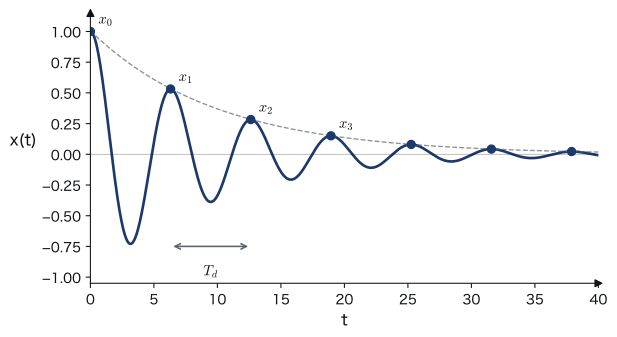
例題 1質量 のおもりで、山が次のようになった。 を求める。
| 0 | 1 | 2 | 3 | 4 | 5 | |
|---|---|---|---|---|---|---|
| 時刻 [s] | 0.00 | 0.80 | 1.60 | 2.40 | 3.21 | 4.01 |
| 高さ [cm] | 5.00 | 4.09 | 3.35 | 2.74 | 2.24 | 1.84 |
と の差は 0.05% です。 が 10 を超えるくらいなら、周期は抵抗がないときとほぼ同じです。
山がたくさんあるなら、 に対する と に直線を合わせると(最小二乗法)、傾きが と です。 の誤差は山が小さいほど大きいので、きちんと合わせるなら点ごとの誤差で割ります(最小二乗法)。大まかな値なら、そのままでも十分です。 が直線に乗らないときは、まずつり合いの位置のずれを疑います。それでも曲がるなら抵抗が速さに比例していません(摩擦なら 、空気抵抗の 2 乗の項なら がおよそ の 1 次式)。
演習 1
質量 のおもりで、山の時刻と高さが次のようになった。 を求めよう。
| n | 0 | 1 | 2 | 3 |
|---|---|---|---|---|
| 時刻 [s] | 0.00 | 1.26 | 2.52 | 3.78 |
| 高さ [cm] | 8.00 | 7.20 | 6.48 | 5.83 |
答えを見る 答えを閉じる
と の差は 0.01% ほどで、この有効数字では見分けがつかない。
03方法 2:式を合わせる
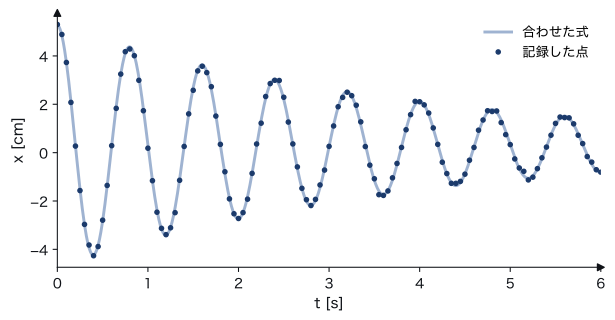
方法 1 は山の数点しか使わず、山がはっきりしないときや、つり合いの位置がずれているときに弱くなります。そこで、記録した点すべてに次の式を最小二乗法で合わせます。 はつり合いの位置のずれです。
反復の初期値には、方法 1 で大まかに求めた を使います(04 節のコードは FFT で自動に決めます)。例(0.05 s ごとに 6 s 分、測定の誤差 0.08 cm):
| 求めた値 | データを作った値 | |
|---|---|---|
「データを作った値」は、この例の点を作るのに使った値です(実際の実験では分からない)。± は測定の誤差 0.08 cm から出した、求めた値の誤差です(近似直線の誤差)。表の 4 つはどれも、誤差の 2 倍以内で元の値と合っています。
04コードと、AI への頼み方
方法 2 の計算はコンピュータでします。そのまま動かせる Python のコードです。data.csv に記録を入れ、sigma を自分の測定の誤差に変えて使います。
import numpy as np
from scipy.optimize import curve_fit
import matplotlib.pyplot as plt

# data.csv: 1 行目は見出し、1 列目が時刻 [s]、2 列目が位置 [cm]
t, x = np.loadtxt("data.csv", delimiter=",", skiprows=1, unpack=True)
sigma = 0.08  # 1 点の測定の誤差 [cm]。自分の値に変える

def model(t, A, g, wd, phi, c):
    return A * np.exp(-g * t) * np.cos(wd * t + phi) + c

# 初期値: 角振動数は FFT のいちばん強い成分から。位相は 4 通り試して、残差がいちばん小さいものを使う
f = np.fft.rfftfreq(t.size, t[1] - t[0])
spec = np.abs(np.fft.rfft(x - x.mean()))
wd0 = 2 * np.pi * f[spec[1:].argmax() + 1]
A0 = (x.max() - x.min()) / 2
bounds = ([0, 0, 0, -np.inf, -np.inf], [np.inf, np.inf, np.inf, np.inf, np.inf])   # A > 0, γ ≥ 0, ω_d > 0
best = None
for phi0 in [0, np.pi / 2, np.pi, -np.pi / 2]:
    try:
        p_, cov_ = curve_fit(model, t, x, p0=[A0, 1 / (t[-1] - t[0]), wd0, phi0, x.mean()],
                             sigma=np.full(t.size, sigma), absolute_sigma=True, bounds=bounds)
    except RuntimeError:
        continue
    s_ = np.sum((x - model(t, *p_)) ** 2)
    if best is None or s_ < best[0]:
        best = (s_, p_, cov_)
_, p, cov = best
p[3] = (p[3] + np.pi) % (2 * np.pi) - np.pi   # φ を -π から π に
err = np.sqrt(np.diag(cov))
A, g, wd, phi, c = p
w0 = np.sqrt(wd**2 + g**2)
print(f"gamma = {g:.4f} +- {err[1]:.4f} 1/s")
print(f"omega_d = {wd:.4f} +- {err[2]:.4f} 1/s")
# ω0 = √(ω_d² + γ²)、Q = ω0/(2γ) の誤差を、共分散行列で伝える (誤差伝播)
Q = w0 / (2 * g)
J0 = np.array([0, g / w0, wd / w0, 0, 0])                        # ∂ω0/∂(A, γ, ω_d, φ, c)
JQ = np.array([0, (g / w0) / (2 * g) - w0 / (2 * g**2), (wd / w0) / (2 * g), 0, 0])
w0_err, Q_err = np.sqrt(J0 @ cov @ J0), np.sqrt(JQ @ cov @ JQ)
print(f"omega_0 = {w0:.4f} +- {w0_err:.4f} 1/s")
print(f"Q = {Q:.2f} +- {Q_err:.2f}")
print(f"c (zero offset) = {c:.3f} +- {err[4]:.3f} cm")

fig, (a1, a2) = plt.subplots(2, 1, sharex=True)
a1.plot(t, x, ".", ms=3); a1.plot(t, model(t, *p)); a1.set_ylabel("x [cm]")
a2.plot(t, x - model(t, *p), ".", ms=3); a2.set_ylabel("residual [cm]"); a2.set_xlabel("t [s]")
plt.show()
AI にコードを書いてもらうなら、何をしたいかを 1 つずつ書いて渡します。
減衰振動の実験データ data.csv があります。1 行目は見出し、1 列目が時刻 [s] (等間隔)、2 列目が位置 [cm] です。
Python (numpy, scipy, matplotlib) で、次のことをするコードを書いてください。

1. x(t) = A e^(-γt) cos(ω_d t + φ) + c を、scipy.optimize.curve_fit で最小二乗法により合わせる。c はつり合いの位置のずれ。A > 0、γ > 0、ω_d > 0 に制限し、φ は -π から π の範囲で表示する。
2. 初期値はデータから自動で決める。角振動数は FFT のいちばん強い成分、振幅は最大と最小の差の半分、c は平均、γ は 1/(測定時間)。φ は 0, π/2, π, 3π/2 の 4 通りから始めて、うまくいった中で残差の 2 乗和がいちばん小さい結果を使う。
3. 1 点の測定の誤差を 0.08 cm として、absolute_sigma=True でパラメータの誤差も出す。
4. γ、ω_d、c と、ω_0 = √(ω_d² + γ²)、Q = ω_0 / (2γ) を誤差つきで表示する。ω_0 と Q の誤差は共分散行列を使って誤差伝播で出す。
5. データと合わせた曲線のグラフと、残差 (データ − 式) のグラフを上下に並べて描く。
出てきた値は、方法 1 で出した値とおよそ合うか、残差のグラフがでたらめに散らばっているかを必ず確かめます(残差を見る)。
05どちらを使うか
- 山の時刻と高さを使う:手で計算できる。山の時刻と高さの誤差と、つり合いの位置のずれが、そのまま結果の誤差になる。
- 式を合わせる:コンピュータが要る。全部の点を使い、つり合いの位置のずれ も一緒に求まり、値の誤差も出る。