012 つのおもりの運動方程式

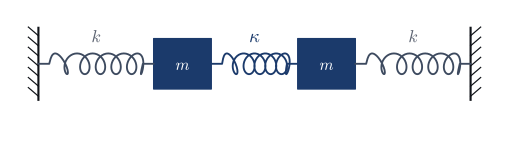
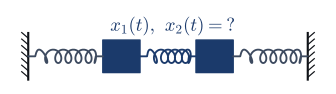
同じ質量 mm のおもり 2 つを、壁とばね kk でつなぎ、おもりどうしをばね κ\kappa でつなぎます。つり合いの位置からのずれを x1,x2x_1, x_2 とします。

壁・ばね k・おもり m・ばね κ・おもり m・ばね k・壁の順に並んだ図
真ん中のばね κ が 2 つのおもりをつなぐ

真ん中のばねは 2 つのずれの差 x1−x2x_1 - x_2 だけ伸びるので

m x¨1=−k x1−κ (x1−x2)m x¨2=−k x2−κ (x2−x1)\begin{aligned} m\,\ddot x_1 &= -k\,x_1 - \kappa\,(x_1 - x_2) \\ m\,\ddot x_2 &= -k\,x_2 - \kappa\,(x_2 - x_1) \end{aligned}

どちらの式にも x1x_1 と x2x_2 が入っていて、1 つずつは解けません。そこで行列で 1 本にまとめます(行列で書く減衰振動)。

m x¨=−K x,K=(k+κ−κ−κk+κ),x=(x1x2)m\,\ddot{\mathbf{x}} = -K\,\mathbf{x},\qquad K = \begin{pmatrix} k + \kappa & -\kappa \\ -\kappa & k + \kappa \end{pmatrix},\qquad \mathbf{x} = \begin{pmatrix} x_1 \\ x_2 \end{pmatrix}m x¨=−K x,K=(k+κ−κ−κk+κ),x=(x1x2)\begin{gathered}m\,\ddot{\mathbf{x}} = -K\,\mathbf{x},\\[4pt]K = \begin{pmatrix} k + \kappa & -\kappa \\ -\kappa & k + \kappa \end{pmatrix},\\[4pt]\mathbf{x} = \begin{pmatrix} x_1 \\ x_2 \end{pmatrix}\end{gathered}

02基準振動を探す

2 つのおもりが同じ振動数で、形を保ったまま揺れる解(基準振動)があれば、それは単振動として扱えます。そういう解を入れると

x=pcos⁡ωt⟹K p=m ω2 p\mathbf{x} = \mathbf{p}\cos\omega t \quad\Longrightarrow\quad K\,\mathbf{p} = m\,\omega^2\,\mathbf{p}

これは KK の固有値 mω2m\omega^2 と固有ベクトル p\mathbf{p} を求める問題です(演習 1)。答えは 2 つあります。

基準振動
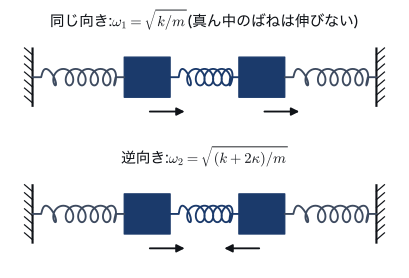
ω1=km,  p1=(11);ω2=k+2κm,  p2=(1−1)\omega_1 = \sqrt{\frac{k}{m}},\ \ \mathbf{p}_1 = \begin{pmatrix} 1 \\ 1 \end{pmatrix};\qquad \omega_2 = \sqrt{\frac{k + 2\kappa}{m}},\ \ \mathbf{p}_2 = \begin{pmatrix} 1 \\ -1 \end{pmatrix}ω1=km,  p1=(11);ω2=k+2κm,  p2=(1−1)\begin{gathered}\omega_1 = \sqrt{\frac{k}{m}},\ \ \mathbf{p}_1 = \begin{pmatrix} 1 \\ 1 \end{pmatrix};\\[4pt]\omega_2 = \sqrt{\frac{k + 2\kappa}{m}},\ \ \mathbf{p}_2 = \begin{pmatrix} 1 \\ -1 \end{pmatrix}\end{gathered}
上は 2 つのおもりが同じ向きに動く基準振動、下は逆向きに動く基準振動
2 つの基準振動。同じ向きなら真ん中のばねは伸びず、逆向きなら真ん中のばねも効いて速く揺れる

この揺れ方を基準振動と呼びます。式は線形なので、どんな動きも 2 つの基準振動の重ね合わせです(重ね合わせ)。

x(t)=A1 p1cos⁡(ω1t+ϕ1)+A2 p2cos⁡(ω2t+ϕ2)\begin{aligned} \mathbf{x}(t) &= A_1\,\mathbf{p}_1\cos(\omega_1 t + \phi_1) \\ &\quad + A_2\,\mathbf{p}_2\cos(\omega_2 t + \phi_2) \end{aligned}

A1,A2,ϕ1,ϕ2A_1, A_2, \phi_1, \phi_2 の 4 つは、はじめの位置 2 つと速さ 2 つで決まるので、これですべての動きを表せます。

速さに比例する抵抗があっても、2 つのおもりの抵抗が同じなら、それぞれの基準振動が別々に減衰します(抵抗が弱ければ減衰振動)。

演習 1

KK の固有値を、det⁡(K−μI)=0\det(K - \mu I) = 0 を解いて求めよう(μ=mω2\mu = m\omega^2)。

答えを見る

det⁡(k+κ−μ−κ−κk+κ−μ)=(k+κ−μ)2−κ2=0\begin{aligned} &\det\begin{pmatrix} k + \kappa - \mu & -\kappa \\ -\kappa & k + \kappa - \mu \end{pmatrix} \\ &= (k + \kappa - \mu)^2 - \kappa^2 = 0 \end{aligned}

より k+κ−μ=±κk + \kappa - \mu = \pm\kappa、つまり μ=k\mu = k と μ=k+2κ\mu = k + 2\kappa。ω=μ/m\omega = \sqrt{\mu/m} で、本文の ω1,ω2\omega_1, \omega_2 になる。

03揺れが行き来する

では、片方だけ引いて離すとどうなるか。x1=1, x2=0x_1 = 1,\ x_2 = 0 から静かに離すと、2 つの基準振動が半分ずつ混ざり(演習 2)

x1=cos⁡(ω2−ω1)t2 cos⁡(ω1+ω2)t2,x2=sin⁡(ω2−ω1)t2 sin⁡(ω1+ω2)t2x_1 = \cos\frac{(\omega_2 - \omega_1)t}{2}\,\cos\frac{(\omega_1 + \omega_2)t}{2},\qquad x_2 = \sin\frac{(\omega_2 - \omega_1)t}{2}\,\sin\frac{(\omega_1 + \omega_2)t}{2}x1=cos⁡(ω2−ω1)t2 cos⁡(ω1+ω2)t2,x2=sin⁡(ω2−ω1)t2 sin⁡(ω1+ω2)t2\begin{gathered}x_1 = \cos\frac{(\omega_2 - \omega_1)t}{2}\,\cos\frac{(\omega_1 + \omega_2)t}{2},\\[4pt]x_2 = \sin\frac{(\omega_2 - \omega_1)t}{2}\,\sin\frac{(\omega_1 + \omega_2)t}{2}\end{gathered}

真ん中のばねが弱く ω1≈ω2\omega_1 \approx \omega_2 なら、速い揺れ (ω1+ω2)/2(\omega_1 + \omega_2)/2 の振幅が、ゆっくり cos⁡\cos と sin⁡\sin で入れかわります。揺れが 1 つ目から 2 つ目へ移り、また戻ってきます(うなり)。
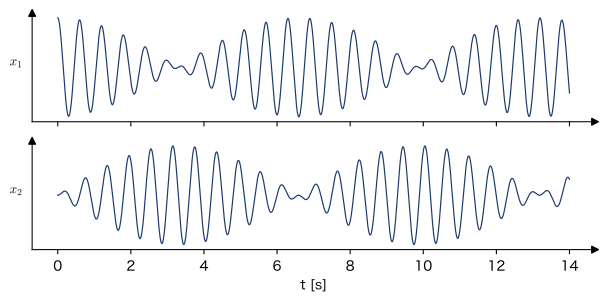
x1 と x2 のグラフ。x1 の揺れが小さくなると x2 の揺れが大きくなり、交互に入れかわる
k = 10 N/m、κ = 1 N/m、m = 0.1 kg。約 3.3 s ごとに揺れがもう片方へ移る

例題 1k=10 N/m, κ=1 N/m, m=0.1 kgk = 10\ \mathrm{N/m},\ \kappa = 1\ \mathrm{N/m},\ m = 0.1\ \mathrm{kg} で、揺れが 2 つ目へ移りきるまでの時間

ω1=100=10.0 s−1,ω2=120=10.95 s−1\omega_1 = \sqrt{100} = 10.0\ \mathrm{s^{-1}},\qquad \omega_2 = \sqrt{120} = 10.95\ \mathrm{s^{-1}}ω1=100=10.0 s−1,ω2=120=10.95 s−1\begin{gathered}\omega_1 = \sqrt{100} = 10.0\ \mathrm{s^{-1}},\\[4pt]\omega_2 = \sqrt{120} = 10.95\ \mathrm{s^{-1}}\end{gathered}

x1x_1 の振幅 cos⁡((ω2−ω1)t/2)\cos((\omega_2 - \omega_1)t/2) が 0 になるのは

t=πω2−ω1=3.140.95=3.3 st = \frac{\pi}{\omega_2 - \omega_1} = \frac{3.14}{0.95} = 3.3\ \mathrm{s}

演習 2

最初に x1=1, x2=0x_1 = 1,\ x_2 = 0(どちらも静止)から離したとき、本文の x1,x2x_1, x_2 の式になることを確かめよう。

答えを見る

速さが 0 なので A1sin⁡ϕ1 ω1p1+A2sin⁡ϕ2 ω2p2=0A_1\sin\phi_1\,\omega_1\mathbf{p}_1 + A_2\sin\phi_2\,\omega_2\mathbf{p}_2 = \mathbf{0}。p1,p2\mathbf{p}_1, \mathbf{p}_2 は向きが違うので A1sin⁡ϕ1=A2sin⁡ϕ2=0A_1\sin\phi_1 = A_2\sin\phi_2 = 0 で、ϕ1=ϕ2=0\phi_1 = \phi_2 = 0 にとれる(符号は AA に入れる)。x(0)=A1(1,1)+A2(1,−1)=(1,0)\mathbf{x}(0) = A_1(1, 1) + A_2(1, -1) = (1, 0) より A1=A2=1/2A_1 = A_2 = 1/2。

x1=12(cos⁡ω1t+cos⁡ω2t),x2=12(cos⁡ω1t−cos⁡ω2t)x_1 = \tfrac{1}{2}(\cos\omega_1 t + \cos\omega_2 t),\qquad x_2 = \tfrac{1}{2}(\cos\omega_1 t - \cos\omega_2 t)x1=12(cos⁡ω1t+cos⁡ω2t),x2=12(cos⁡ω1t−cos⁡ω2t)\begin{gathered}x_1 = \tfrac{1}{2}(\cos\omega_1 t + \cos\omega_2 t),\\[4pt]x_2 = \tfrac{1}{2}(\cos\omega_1 t - \cos\omega_2 t)\end{gathered}

和積の公式 cos⁡A+cos⁡B=2cos⁡A+B2cos⁡A−B2\cos A + \cos B = 2\cos\frac{A+B}{2}\cos\frac{A-B}{2}、cos⁡A−cos⁡B=−2sin⁡A+B2sin⁡A−B2\cos A - \cos B = -2\sin\frac{A+B}{2}\sin\frac{A-B}{2} で本文の形になる。